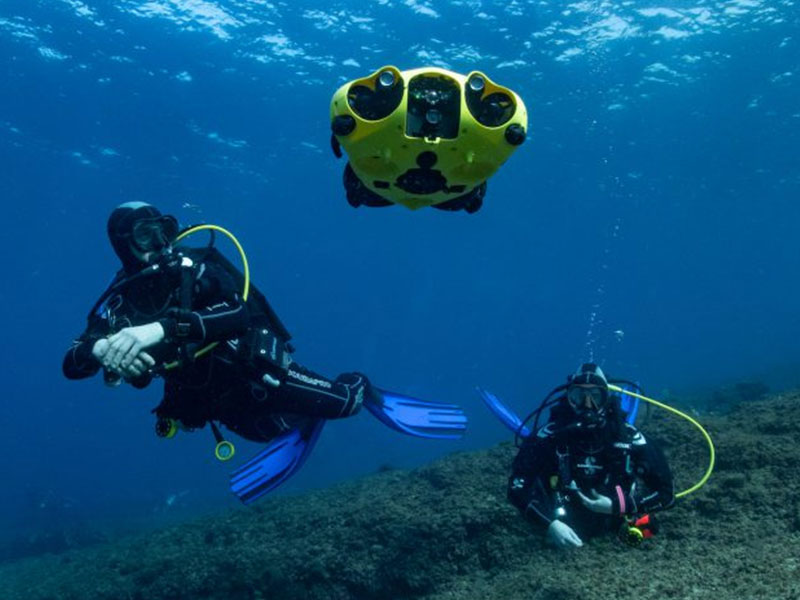
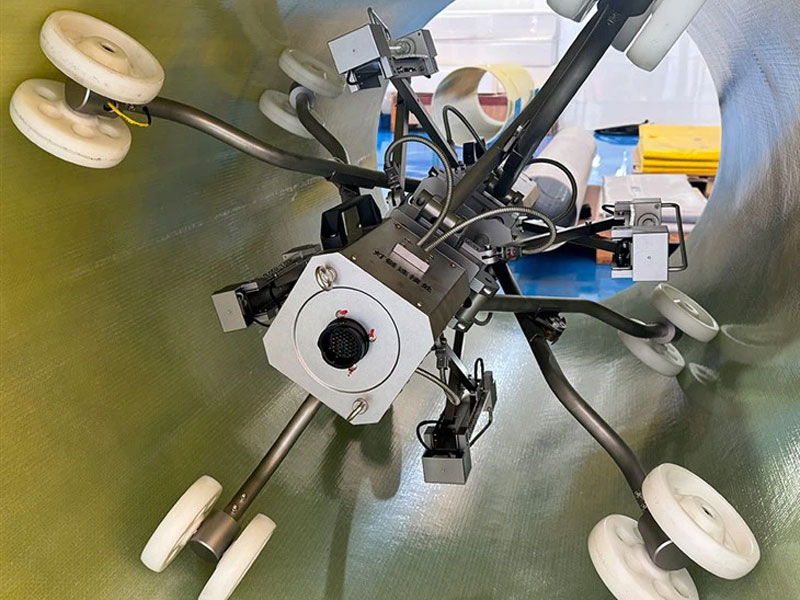
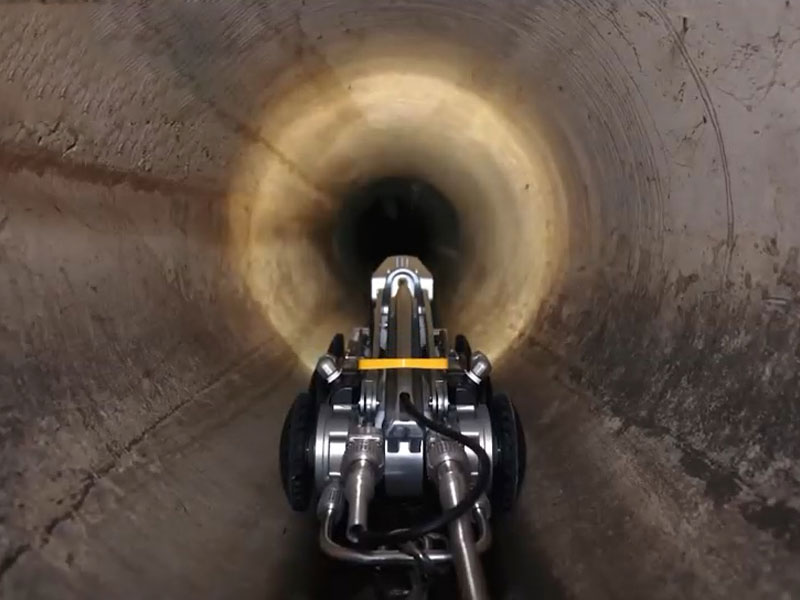
Podvodní roboti / potrubní roboti musí pracovat pod vodou nebo v potrubí, hostitelský počítač musí sledovat stav robota v reálném čase a vydávat provozní pokyny, robot přenáší video do hostitelského počítače v reálném čase. Jak vytvořit stabilní a spolehlivou komunikaci v reálném čase mezi hostitelským počítačem a robotem kvůli jeho speciálnímu prostředí?
První komunikační metodou, kterou je třeba zvážit, je CAT6A. Maximální přenosová vzdálenost kabelu je pouze 100 metrů; útlum signálu nad 100 metrů je velmi vážný. Ve skutečném aplikačním prostředí většina scén přesáhne 100 metrů a přenosová vzdálenost nemůže splnit skutečné požadavky. A drát v procesu provozu se neustále natahuje, náchylný k odpojení.
Optické vlákno není rušeno elektromagnetickým šumem kvůli jeho přenosu a vzdálenost je velká a šířka pásma je vysoká, což se také používá u podvodních robotů. Optické vlákno však musí být přizpůsobeno, snadno se zlomí, má vysokou poruchovost a je drahé.
Širokopásmový nosič slouží k plnému využití dvoujádrového elektrického vedení a lze dosáhnout vysokorychlostního přenosu na dlouhé vzdálenosti. Rychlost je až 100M a přenosová vzdálenost běžného elektrického vedení může dosáhnout 500 metrů, přenosová vzdálenost stíněného krouceného páru může dosáhnout 1000 metrů a přenosová vzdálenost koaxiálního kabelu může dosáhnout 2000 metrů.
Výhody širokopásmového operátora: Velká šířka pásma, velká vzdálenost, silná škálovatelnost, zcela transparentní šíření dat, stabilní a spolehlivý, plug and play.
Underwater robot / pipeline robot uses broadband carrier communication,different cable transmission parameters :
| Širokopásmové připojení dopravce | Obyčejné elektrické vedení | Stíněný kroucený pár | Koaxiální kabel |
| Šířka datového pásma | 90 Mbps | 60 Mbps | 100 mil |
| Přenosová vzdálenost | 500 metrů | 1000 metrů | 2000 metrů |
| Rychlost linky | 2 jádro | 2 jádro | 2 jádro |
| Stavebnictví | Jednoduché | Jednoduché | BCN |
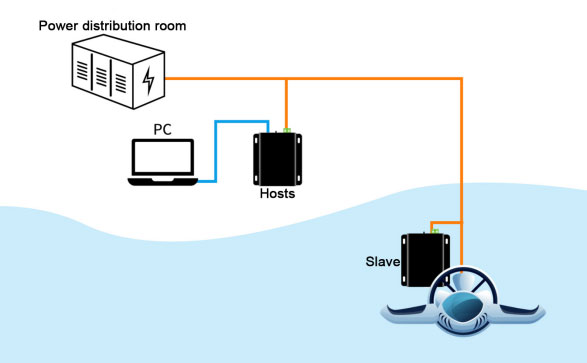
Schéma případu aplikace:
Služba OEM/ODM
Poskytujeme profesionální služby OEM a ODM, které splňují vaše potřeby.
WhatsApp:
+86-18157343325
Kontaktní údaje
+86-18157343325
Umístění
Rychlý odkaz
Produkt
Kontaktujte nás
Můžete mě kontaktovat pomocí tohoto formuláře.